- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
சிக்கலான தொழில்துறை செயல்பாடுகளுக்கு ரோபோ நாயை எது பொருத்தமானதாக ஆக்குகிறது?
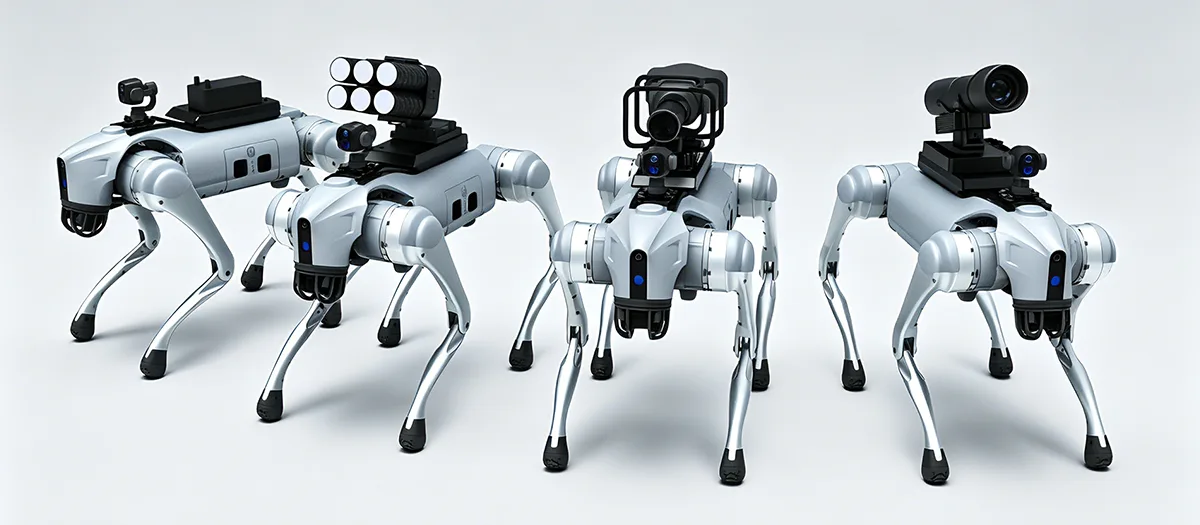
A ரோபோ நாய்தொழில்துறை பணிகளில் படிக்கட்டுகள், சரிவுகள், சீரற்ற தரை, குறுகிய பாதைகள், குப்பைகள், சுரங்கங்கள் அல்லது பிற கடினமான நிலப்பரப்புகளை உள்ளடக்கியிருக்கும் போது வழக்கமான சக்கர மொபைல் ரோபோக்களின் வரம்புகளுக்கு அப்பால் நகரும் வகையில் வடிவமைக்கப்பட்டுள்ளது. அதன் மதிப்பு நான்கு மடங்கு இயக்கம், தன்னாட்சி வழிசெலுத்தல், சுற்றுச்சூழல் கருத்து, பணி சார்ந்த உணர்தல், மட்டு உபகரணங்கள் மற்றும் தொடர்ச்சியான செயல்பாடு ஆகியவற்றின் கலவையிலிருந்து வருகிறது. இருப்பினும், தொழில்துறை பயனர்களுக்கு, இயக்கம் மட்டும் போதாது. ஒரு நடைமுறை தளமானது நிலையான இயக்கம், தரவு சேகரிப்பு, உபகரண ஒருங்கிணைப்பு, பேட்டரி மேலாண்மை, பராமரிப்பு மற்றும் வரையறுக்கப்பட்ட சுற்றுச்சூழல் நிலைமைகளின் கீழ் செயல்படுவதை ஆதரிக்க வேண்டும். ஆய்வு, உள்கட்டமைப்பு கண்காணிப்பு, அறிவார்ந்த உற்பத்தி, அவசர உதவி மற்றும் பிற தொழில்முறை இயக்க சூழ்நிலைகளில் வெற்றிகரமான வரிசைப்படுத்துதலுக்கு இது இயங்குதள கட்டமைப்பு மற்றும் பயன்பாட்டுத் திட்டமிடலை மையமாக்குகிறது.
பொருளடக்கம்
தொடர்புடைய தொழில்நுட்ப விவாதத்திற்கு நேரடியாக செல்ல ஒரு பகுதியை கிளிக் செய்யவும்.
- 1. தொழில்துறை நாற்கர ரோபோவை எது வரையறுக்கிறது?
- 2. கடினமான நிலப்பரப்பில் கால் அசைவை பயனுள்ளதாக்குவது எது?
- 3. என்ன தன்னாட்சி செயல்பாடுகள் தொழில்துறை செயல்பாட்டை மேம்படுத்துகின்றன?
- 4. மல்டி-சென்சார் புலனுணர்வு என்ன பங்கு வகிக்கிறது?
- 5. என்னென்ன ஆய்வுப் பணிகளை ஒரு க்வாட்ரூப் பிளாட்ஃபார்ம் ஆதரிக்க முடியும்?
- 6. மாடுலர் உபகரணங்களை மேடையில் என்ன சேர்க்கலாம்?
- 7. பிளாட்ஃபார்ம் என்ன நிபந்தனைகளுக்கு வடிவமைக்கப்பட வேண்டும்?
- 8. கடினமான வேலைப் பகுதிகளுக்கு வெளிப்படுவதை நான்கு ரோபோக்கள் எவ்வாறு குறைக்கலாம்?
- 9. உபகரணங்கள் மற்றும் சென்சார்கள் எவ்வாறு ஒருங்கிணைக்கப்பட வேண்டும்?
- 10. பிளாட்ஃபார்மைத் தேர்ந்தெடுக்கும் முன் வாங்குபவர்கள் என்ன மதிப்பீடு செய்ய வேண்டும்?
- 11. கட்டமைக்கப்பட்ட வரிசைப்படுத்தல் செயல்முறை எப்படி இருக்கும்?
- 12. தொழில்துறை நாற்கர ரோபாட்டிக்ஸின் எதிர்கால திசை என்ன?
- 13. அடிக்கடி கேட்கப்படும் கேள்விகள்
தொழில்துறை நாற்கர ரோபோவை எது வரையறுக்கிறது?
ஒரு தொழில்துறை நாற்கர ரோபோ என்பது சக்கரங்கள் அல்லது தடங்களை விட கால் அசைவுகளைச் சுற்றி கட்டப்பட்ட ஒரு மொபைல் ரோபோ இயங்குதளமாகும். அதன் நான்கு கால் அமைப்பு, சென்சார்கள், தகவல் தொடர்பு சாதனங்கள், கம்ப்யூட்டிங் வன்பொருள் மற்றும் பிற பயன்பாடு சார்ந்த உபகரணங்களை எடுத்துச் செல்லும் போது உயரம் மற்றும் ஒழுங்கற்ற நிலத்தில் ஏற்படும் மாற்றங்களை பேச்சுவார்த்தை நடத்த உதவுகிறது.
வரையறுக்கும் அம்சம் வெறுமனே நான்கு கால்களின் தோற்றம் அல்ல. லோகோமோஷன், உணர்தல், கட்டுப்பாடு, சக்தி, கட்டமைப்பு மற்றும் பணி உபகரணங்களுக்கு இடையிலான ஒருங்கிணைப்பில் இருந்து நான்கு மடங்கு தளத்தின் மதிப்பு வருகிறது. ரோபோ அதன் சுற்றுப்புறங்களைப் புரிந்து கொள்ளவும், அதன் இயக்கத்தை சரிசெய்யவும், சமநிலையை பராமரிக்கவும், வரையறுக்கப்பட்ட இயக்கத்தை மேற்கொள்ளவும் வேண்டும்.
இந்த அமைப்பு சார்ந்த வடிவமைப்பு, தொழில்துறை நான்கு வடிவ தளங்களை எளிய தொலை-கட்டுப்பாட்டு இயந்திரங்களிலிருந்து பிரிக்கிறது. ஒரு தொழில்முறை தளம் தன்னாட்சி பாதை திட்டமிடல், தடைகளைத் தவிர்ப்பது, தரவு சேகரிப்பு, உபகரணங்கள் கண்காணிப்பு மற்றும் மீண்டும் மீண்டும் ரோந்து நடைமுறைகளை ஆதரிக்கலாம். இந்தச் செயல்பாடுகள் ரோபோவை மொபைல் கேமராவாக மட்டும் செயல்படுவதற்குப் பதிலாக பரந்த செயல்பாட்டுப் பணிப்பாய்வுகளில் பங்கேற்க அனுமதிக்கின்றன.
கால் அசைவு நான்கு-கால் இயக்கம் மேடையில் படிக்கட்டுகள், சரிவுகள், இடைவெளிகள், சீரற்ற தளங்கள், தளர்வான நிலம் மற்றும் நிலப்பரப்பில் பிற மாற்றங்களை பேச்சுவார்த்தை நடத்த அனுமதிக்கிறது.
அறிவார்ந்த வழிசெலுத்தல் புலனுணர்வு, பாதை திட்டமிடல், நிலைப்படுத்தல் மற்றும் தடைகளைத் தவிர்ப்பது ஆகியவை சிக்கலான சூழல்களில் அதிக தன்னாட்சி இயக்கத்தை ஆதரிக்கும்.
விரிவாக்கக்கூடிய தளம் மாடுலர் சென்சார்கள் மற்றும் உபகரணங்கள் ஒரே ரோபோ அடிப்படையை வெவ்வேறு ஆய்வு, கண்காணிப்பு மற்றும் தொழில்துறை பணிகளுக்கு மாற்றியமைக்க முடியும்.
நான்கு மடங்கு இயக்கம் ஏன் தொழில்துறை ஆட்டோமேஷனை மாற்றுகிறது
பாரம்பரிய சக்கர ரோபோக்கள் ஒப்பீட்டளவில் கணிக்கக்கூடிய பரப்புகளில் சிறப்பாக செயல்படுகின்றன. படிக்கட்டுகள், அகழிகள், தளர்வான பொருட்கள், உயர்த்தப்பட்ட வாசல்கள் அல்லது சீரற்ற நிலப்பரப்பு பாதையில் குறுக்கிடும்போது அவற்றின் செயல்திறன் குறையும். கண்காணிக்கப்பட்ட அமைப்புகள் சில சவாலான மேற்பரப்புகளைக் கையாள முடியும், ஆனால் அவை இறுக்கமான இடங்களிலும், சுற்றுச்சூழலில் உயரத்தில் அடிக்கடி மாற்றங்களைக் கொண்டிருக்கும்போதும் வரம்புகள் உள்ளன.
கால் அசைவு பிரச்சனையை வித்தியாசமாக அணுகுகிறது. ஒவ்வொரு காலையும் தனித்தனியாகக் கட்டுப்படுத்தலாம், ரோபோ அதன் பாதங்களை நிலப்பரப்புக்கு ஏற்ப வைக்க அனுமதிக்கிறது. இது ஒழுங்கற்ற சூழல்களில் நகரும் போது சமநிலையை பராமரிக்க கூடுதல் விருப்பங்களை வழங்குகிறது.
தொழில்துறை பயன்பாடுகளுக்கு, நடைமுறை நன்மை அணுகல். பல வகையான நிலப்பரப்புகளில் செல்லக்கூடிய ஒரு ரோபோ, ஆய்வுப் புள்ளிகள், உபகரணப் பகுதிகள், சுரங்கங்கள், பணிமனைகள் மற்றும் வழக்கமான மொபைல் தளத்திற்கு கூடுதல் உள்கட்டமைப்பு தேவைப்படும் இடங்களைச் சென்றடையக்கூடும்.
- நான்கு கால் இயக்கம் உயரம் மற்றும் சீரற்ற நிலத்தை மாற்றுவதை ஆதரிக்கிறது.
- தன்னியக்க வழிசெலுத்தல் தொடர்ச்சியான கைமுறை திசைமாற்றி தேவையை குறைக்கலாம்.
- சென்சார்கள் இயக்கம் மற்றும் ஆய்வு பணிகளுக்கான சுற்றுச்சூழல் தகவலை வழங்குகின்றன.
- மட்டு இடைமுகங்கள் வெவ்வேறு பயன்பாடுகளுக்கு வெவ்வேறு உபகரணங்களை நிறுவ அனுமதிக்கின்றன.
- டிஜிட்டல் தரவு சேகரிப்பு கள செயல்பாடுகளை பின்னர் பகுப்பாய்வுடன் இணைக்க முடியும்.
அடிப்படைக் கொள்கைஒரு தொழில்துறை quadruped ஒரு முழுமையான மொபைல் இயக்க முறைமையாக மதிப்பிடப்பட வேண்டும். இயக்கம் முக்கியமானது, ஆனால் புலனுணர்வு, கட்டுப்பாடு, உபகரண ஒருங்கிணைப்பு, சக்தி மற்றும் தரவு செயல்பாடுகள் அந்த இயக்கம் எவ்வளவு பயனுள்ளதாக இருக்கும் என்பதை தீர்மானிக்கிறது.
கடினமான நிலப்பரப்பில் கால் அசைவை பயனுள்ளதாக்குவது எது?
கடினமான நிலப்பரப்பு என்பது நால்வகை ரோபாட்டிக்ஸின் தெளிவான பயன்பாட்டுப் பகுதிகளில் ஒன்றாகும். தொழில்துறை தளங்களில் படிகள், சரிவுகள், அகழிகள், குறுகிய நடைபாதைகள், இடிபாடுகள், சேற்றுப் பகுதிகள், சீரற்ற தளங்கள் மற்றும் மேற்பரப்பு உயரத்தில் மாற்றங்கள் இருக்கலாம். தட்டையான தளங்களுக்கு மட்டுமே வடிவமைக்கப்பட்ட தளத்திற்கு கூடுதல் உள்கட்டமைப்பு தேவைப்படலாம் அல்லது குறிப்பிட்ட பகுதிகளை அடைய முடியாமல் போகலாம்.
ஒரு நான்கு வடிவ ரோபோ அதன் கால்களை தனித்தனியாக வைக்கலாம் மற்றும் உயர்த்தலாம், இது நிலப்பரப்பு மாற்றங்களுக்கு ஏற்ப அதன் உடல் தோரணையை மாற்றியமைக்க அனுமதிக்கிறது. இது தளத்திற்கும் தரைக்கும் இடையே மிகவும் நிலையான உறவைப் பேணும்போது சரிவுகள், படிகள், இடைவெளிகள் மற்றும் ஒழுங்கற்ற பரப்புகளில் இயக்கத்தை ஆதரிக்கும்.
படிக்கட்டுகள் மற்றும் உயர மாற்றங்கள்
சக்கர தளங்களுக்கு சவால் விடக்கூடிய நிலப்பரப்பின் எளிய உதாரணம் படிக்கட்டுகள். ஒவ்வொரு சக்கரமும் மேற்பரப்புடன் பொருத்தமான தொடர்பை பராமரிக்க வேண்டும், அதே நேரத்தில் ரோபோ மீண்டும் மீண்டும் செங்குத்து மாற்றங்களை கடக்க வேண்டும். கால்கள் கொண்ட தளம் தனித்தனி கால்களை உயர்த்தி, படிகளுக்கு இடையில் செல்ல அதன் தோரணையை சரிசெய்யலாம்.
சரியான திறன் இன்னும் ரோபோ வடிவமைப்பு, படி வடிவியல், கட்டுப்பாட்டு அமைப்பு மற்றும் சுற்றுச்சூழல் நிலைமைகளைப் பொறுத்தது. முக்கியமான பொறியியல் அம்சம் என்னவென்றால், கால்கள் கொண்ட அமைப்பு சக்கரங்கள் இல்லாத கூடுதல் இயக்க விருப்பங்களை வழங்குகிறது.
சரிவுகள் மற்றும் சீரற்ற மேற்பரப்புகள்
தொழில்துறை சூழல்களில் பெரும்பாலும் சாய்வான கான்கிரீட், சரளை, தளர்வான மண், சேற்று நிலம், வடிகால் தடங்கள் அல்லது இடைநிலை மேற்பரப்புகள் ஆகியவை அடங்கும். நிலப்பரப்பு மாறும்போது ஒரு நான்கு வடிவ மேடை அதன் கால் நிலைகளையும் உடல் அணுகுமுறையையும் மாற்றியமைக்க முடியும்.
நிலையான செயல்பாடு இயந்திர வடிவமைப்பு, உணர்தல், நடை கட்டுப்பாடு, இழுவை மற்றும் சமநிலை வழிமுறைகளின் கலவையைப் பொறுத்தது. கால்கள் உடல் இயக்கத் திறனை வழங்குகின்றன, அதே நேரத்தில் கட்டுப்பாட்டு அமைப்பு அந்த திறனை எவ்வாறு பயன்படுத்துகிறது என்பதை தீர்மானிக்கிறது.
குறுகிய மற்றும் இரைச்சலான இடங்கள்
தொழில்துறை சுரங்கங்கள், பணிமனைகள், குழாய் தாழ்வாரங்கள் மற்றும் பராமரிப்பு பகுதிகள் கிடைக்கக்கூடிய பாதையை கட்டுப்படுத்தும் தடைகளைக் கொண்டிருக்கலாம். தொடர்ச்சியான தட்டையான ஓட்டுநர் மேற்பரப்பு தேவையில்லாமல் இந்த இடைவெளிகளில் சிலவற்றின் வழியாக ஒரு சிறிய நான்கு வடிவ இயங்குதளம் செல்ல முடியும்.
| நிலப்பரப்பு நிலை | வழக்கமான மொபைல் பிளாட்ஃபார்ம்களுக்கான சவால் | நான்கு வடிவ வடிவமைப்பு நன்மை |
|---|---|---|
| படிகள் | செங்குத்து மாற்றங்கள் சக்கர தொடர்பு மற்றும் முன்னோக்கி இயக்கத்தை குறுக்கிடலாம் | தனிப்பட்ட கால்களை உயர்த்தி வெவ்வேறு உயரங்களில் நிலைநிறுத்தலாம் |
| செங்குத்தான சரிவுகள் | குறைக்கப்பட்ட இழுவை மற்றும் வரையறுக்கப்பட்ட உடல் சரிசெய்தல் இயக்கத்தை பாதிக்கலாம் | இயக்கத்தின் போது கால் நிலை மற்றும் உடல் தோரணையை சரிசெய்யலாம் |
| இடிபாடுகள் | ஒழுங்கற்ற தொடர்பு மேற்பரப்புகள் சக்கர இயக்கத்தை நிலையற்றதாக மாற்றும் | தனிப்பட்ட கால் வைப்பு தடைகளை பேச்சுவார்த்தைக்கு கூடுதல் விருப்பங்களை வழங்குகிறது |
| சேற்று நிலம் | மென்மையான பரப்புகளில் சக்கரம் அல்லது தட இழுவை மாறுபடும் | மாறிவரும் தொடர்பு நிலைமைகளுக்கு ஏற்ப கால் வைப்பது மாற்றியமைக்க முடியும் |
| இடைவெளிகள் மற்றும் குல்லிகள் | சக்கர அமைப்புகளுக்கு பாலம் அல்லது மாற்றுப்பாதைகள் தேவைப்படலாம் | கால் அசைவுகள் தேர்ந்தெடுக்கப்பட்ட நிலப்பரப்பு அம்சங்களைச் சுற்றி அல்லது அதன் மேல் செல்லலாம் |
இயக்கத்தைப் போலவே சமநிலையும் முக்கியமானது
கடினமான நிலப்பரப்பில் செல்ல முடிந்தால் போதாது. சென்சார்கள் மற்றும் உபகரணங்களை எடுத்துச் செல்லும் போது தளம் சமநிலையை பராமரிக்க வேண்டும். தரை உயரத்தில் ஏற்படும் திடீர் மாற்றங்கள் ரோபோவின் ஈர்ப்பு மையம் மற்றும் சுமை விநியோகத்தை பாதிக்கலாம்.
எனவே கட்டுப்பாட்டு அமைப்புகள் நடை, தோரணை, சென்சார் கருத்து மற்றும் இயக்க வேகத்தை ஒருங்கிணைக்க வேண்டும். குலுக்கல் எதிர்ப்பு மற்றும் முனை எதிர்ப்பு செயல்பாடுகள் வரையறுக்கப்பட்ட இயக்க உறைக்குள் நிலையான செயல்பாட்டை பராமரிக்க உதவும்.
ரோபோ கேமராக்கள் அல்லது அளவீட்டு கருவிகளைக் கொண்டு செல்லும் போது இது மிகவும் பொருத்தமானது. ரோபோ நிமிர்ந்து இருக்கும் போது கூட அதிகப்படியான இயக்கம் சேகரிக்கப்பட்ட தரவின் தரத்தை குறைக்கும்.
என்ன தன்னாட்சி செயல்பாடுகள் தொழில்துறை செயல்பாட்டை மேம்படுத்துகின்றன?
நிலையான கையேடு திசைமாற்றம் தேவையில்லாமல் இயங்குதளம் மீண்டும் மீண்டும் செய்யக்கூடிய பணிகளைச் செய்யும்போது தொழில்துறை ரோபாட்டிக்ஸ் மிகவும் பயனுள்ளதாக இருக்கும். தன்னாட்சி செயல்பாடுகள் இயக்கம் மற்றும் தரவு சேகரிப்பு இன்னும் கட்டமைக்கப்பட்ட போது இயக்குனரின் பணிச்சுமையை குறைக்கலாம்.
நவீன quadruped தளங்கள் சுற்றுச்சூழல் உணர்தல், நிலைப்படுத்தல், பாதை திட்டமிடல், தடைகளைத் தவிர்ப்பது, பணி செயல்படுத்தல் மற்றும் தரவுப் பதிவு ஆகியவற்றை இணைக்க முடியும். தன்னாட்சியின் அளவு ரோபோ கட்டிடக்கலை, சென்சார்கள், மென்பொருள், தகவல் தொடர்பு நிலைமைகள் மற்றும் இயக்க சூழல் ஆகியவற்றைப் பொறுத்தது.
சுற்றுச்சூழல் கருத்து
ஒரு மொபைல் ரோபோ தன்னியக்கமாகச் செல்லும் முன், அதைச் சுற்றியுள்ள சூழலைப் பற்றிய தகவல் தேவைப்படுகிறது. சென்சார்கள் தடைகள், நிலப்பரப்பில் ஏற்படும் மாற்றங்கள், திறந்த பாதைகள் மற்றும் பிற தொடர்புடைய அம்சங்களை அடையாளம் காண முடியும்.
ரோபோ எவ்வாறு நகர வேண்டும் என்பதைத் தீர்மானிக்க வழிசெலுத்தல் அமைப்பால் புலனுணர்வு தரவு பயன்படுத்தப்படுகிறது. மாறிவரும் சூழலில், இந்த செயல்முறையானது நிலையான வரைபடத்தை மட்டும் அடிப்படையாகக் கொண்டிருக்காமல் தொடர்ந்து இயங்க வேண்டியிருக்கும்.
பாதை திட்டமிடல் மற்றும் தடைகளைத் தவிர்ப்பது
வரையறுக்கப்பட்ட புள்ளிகளுக்கு இடையில் ரோபோ எவ்வாறு பயணிக்க முடியும் என்பதை பாதை திட்டமிடல் தீர்மானிக்கிறது. தடையைத் தவிர்ப்பது, ஒரு பொருள் திட்டமிட்ட வழியைத் தடுக்கும் போது அல்லது சுற்றுச்சூழல் நிலைமைகள் மாறும்போது அதை சரிசெய்ய உதவுகிறது.
தொழில்துறை ஆய்வுக்கு, இது உபகரணங்களைச் சுற்றி, வசதிகள் மூலம் அல்லது நியமிக்கப்பட்ட ஆய்வுப் புள்ளிகளுக்கு இடையில் திரும்பத் திரும்பச் செல்லும் வழிகளை ஆதரிக்கும். ஒவ்வொரு இயக்கத்தையும் கைமுறையாகக் கட்டுப்படுத்துவதை விட, ஆபரேட்டர்கள் ஆய்வு முடிவுகளில் அதிக கவனம் செலுத்த முடியும்.
பணி திட்டமிடல் மற்றும் தரவு சேகரிப்பு
ஒரு தன்னாட்சி ஆய்வு வழக்கம் இயக்கத்தை உணர்வோடு இணைக்க முடியும். ரோபோ வரையறுக்கப்பட்ட இடங்களுக்குச் சென்று, படங்கள் அல்லது சென்சார் அளவீடுகளைச் சேகரித்து, முடிவுகளைப் பதிவுசெய்து, அடுத்த இடத்திற்குத் தொடரலாம்.
இது டிஜிட்டல் பணிப்பாய்வுகளை உருவாக்குகிறது, அதில் ரோபோவின் இயக்கம் மற்றும் சேகரிக்கப்பட்ட தகவல் இணைக்கப்பட்டுள்ளது. வீடியோ ஸ்ட்ரீமை மட்டும் உருவாக்குவதற்குப் பதிலாக, அமைப்பு ஆய்வு முடிவுகளின் கட்டமைக்கப்பட்ட பதிவை உருவாக்க முடியும்.
உணருங்கள்
சென்சார்கள் நிலப்பரப்பு, தடைகள், உபகரணங்கள் மற்றும் சுற்றியுள்ள நிலைமைகள் பற்றிய தகவல்களை சேகரிக்கின்றன.
திட்டம்
வழிசெலுத்தல் அமைப்பு கிடைக்கக்கூடிய இடம் மற்றும் பணித் தேவைகளுக்கு ஏற்ப பொருத்தமான வழியைத் தீர்மானிக்கிறது.
சட்டம்
சுற்றுச்சூழலில் ஏற்படும் மாற்றங்களுக்கு ஏற்ப கால்கள் மற்றும் கட்டுப்பாட்டு அமைப்புகள் இயக்கத்தை ஒருங்கிணைக்கின்றன.
பதிவு
ஆய்வுப் படங்கள், சென்சார் அளவீடுகள் மற்றும் இயக்கத் தகவல்கள் மேலும் பகுப்பாய்வுக்காக சேமிக்கப்படும்.
சுயாட்சி சுற்றுச்சூழலுடன் பொருந்த வேண்டும்
தன்னாட்சி செயல்பாடு என்பது ஒவ்வொரு தொழில்துறை சூழலும் முழுமையாக கவனிக்கப்படாமல் இருக்க வேண்டும் என்று அர்த்தமல்ல. சில சூழல்களுக்கு குறிப்பிட்ட பணிகளுக்கு முன் வரையறுக்கப்பட்ட மேற்பார்வை, தொலைதூரத் தலையீடு அல்லது ஆபரேட்டர் உறுதிப்படுத்தல் தேவைப்படுகிறது.
பணிப்பாய்வுகளின் எந்தப் பகுதிகளை நம்பகத்தன்மையுடன் தானியக்கமாக்க முடியும் மற்றும் மனித முடிவெடுப்பது பயனுள்ளதாக இருக்கும் என்பதை அடையாளம் காண்பது மிகவும் நடைமுறை அணுகுமுறையாகும். வழிசெலுத்தல், மீண்டும் மீண்டும் தரவு சேகரிப்பு மற்றும் வழக்கமான வழி செயல்படுத்தல் ஆகியவை ஆட்டோமேஷனுக்கான வலுவான வேட்பாளர்கள், அசாதாரண கண்டுபிடிப்புகளுக்கு கூடுதல் மனித மதிப்பீடு தேவைப்படலாம்.
மல்டி-சென்சார் புலனுணர்வு என்ன பங்கு வகிக்கிறது?
புலனுணர்வு ஒரு மொபைல் ரோபோவுக்கு அதன் சூழலைப் புரிந்து கொள்ளவும், பயன்பாடு சார்ந்த பணிகளைச் செய்யவும் தேவையான தகவலை வழங்குகிறது. தொழில்துறை செயல்பாட்டிற்குத் தேவையான ஒவ்வொரு வகையான தகவலையும் ஒரு ஒற்றை சென்சார் அரிதாகவே வழங்குகிறது.
காட்சி கேமராக்கள் விரிவான படங்களை வழங்க முடியும். வெப்ப உணரிகள் வெப்பநிலை வேறுபாடுகளை வெளிப்படுத்த முடியும். தொலைதூர உணரிகள் ரோபோவைச் சுற்றியுள்ள வடிவவியலைப் புரிந்துகொள்ள உதவும். பிற சென்சார்கள் உள்ளூர்மயமாக்கல், சுற்றுச்சூழல் அளவீடு அல்லது உபகரணங்கள் சார்ந்த ஆய்வு ஆகியவற்றை ஆதரிக்க முடியும்.
காட்சி உணர்வு
உயர்-வரையறை கேமராக்கள், உபகரணங்கள் கண்காணிப்பு, உள்கட்டமைப்பு சோதனைகள், வசதி கண்காணிப்பு மற்றும் ஆவணப்படுத்தலுக்கான படங்கள் மற்றும் வீடியோவைப் பிடிக்க முடியும். ஆபரேட்டர்கள் கூறுகள் மற்றும் மேற்பரப்புகளின் தோற்றத்தை நேரடியாக மதிப்பாய்வு செய்ய முடியும் என்பதால் காட்சித் தரவு பெரும்பாலும் ஆய்வுக்கான தொடக்கப் புள்ளியாகும்.
வெப்ப உணர்திறன்
தெர்மல் இமேஜிங், புலப்படும்-ஒளி படங்களில் வெளிப்படையாக இல்லாத வெப்பநிலை மாறுபாடுகளை அடையாளம் காண முடியும். மின் சாதனங்கள், இயந்திரங்கள், சக்தி அமைப்புகள் மற்றும் பிற சொத்துக்களைச் சுற்றி இது பயனுள்ளதாக இருக்கும், அங்கு அசாதாரண வெப்ப வடிவங்கள் மேலும் மதிப்பீடு தேவைப்படும் நிலையைக் குறிக்கலாம்.
இடஞ்சார்ந்த கருத்து
சுற்றுச்சூழலின் தடைகள், தாழ்வாரங்கள், படிகள் மற்றும் பிற அம்சங்களைப் புரிந்துகொள்ள தூரம் மற்றும் ஆழமான தகவல்கள் ரோபோவுக்கு உதவும். இது வழிசெலுத்தலை ஆதரிக்கிறது மற்றும் மேப்பிங் மற்றும் இடஞ்சார்ந்த ஆவணப்படுத்தலுக்கும் பங்களிக்க முடியும்.
| சென்சார் வகை | முதன்மை தகவல் | சாத்தியமான தொழில்துறை பங்கு |
|---|---|---|
| காணக்கூடிய-ஒளி கேமரா | படங்கள் மற்றும் வீடியோ | காட்சி ஆய்வு, ஆவணங்கள், உபகரணங்கள் கண்காணிப்பு |
| வெப்ப கேமரா | வெப்பநிலை வடிவங்கள் | வெப்ப நிலை சோதனைகள் மற்றும் அசாதாரண வெப்ப அடையாளம் |
| ஆழம் அல்லது வரம்பு சென்சார் | தூரம் மற்றும் இடஞ்சார்ந்த உறவுகள் | வழிசெலுத்தல், தடைகளைத் தவிர்ப்பது மற்றும் சுற்றுச்சூழல் மேப்பிங் |
| சுற்றுச்சூழல் சென்சார் | வரையறுக்கப்பட்ட சுற்றுச்சூழல் அளவீடுகள் | தள கண்காணிப்பு மற்றும் பயன்பாடு சார்ந்த தரவு சேகரிப்பு |
சென்சார் இணைவு ஏன் முக்கியமானது
சென்சார் இணைவு பல்வேறு உணர்திறன் மூலங்களிலிருந்து தகவல்களை ஒருங்கிணைத்து சுற்றுச்சூழலின் முழுமையான பிரதிநிதித்துவத்தை உருவாக்குகிறது. ஒரு கேமரா ஒரு பொருளின் தோற்றத்தை அடையாளம் காணக்கூடும், அதே சமயம் ஆழமான சென்சார் அதன் தூரத்தையும் நிலையையும் வழங்குகிறது.
வெப்பத் தகவல் பின்னர் பொருளின் அசாதாரண வெப்பநிலை வடிவத்தைக் காட்டுவதன் மூலம் மற்றொரு அடுக்கைச் சேர்க்கலாம். இந்த ஆதாரங்களை இணைப்பதன் மூலம் ஆய்வு மற்றும் வழிசெலுத்தலை ஒரு சென்சார் மட்டும் நம்பியிருப்பதை விட அதிக தகவல் அளிக்க முடியும்.
பேலோடு தேர்வு பணியைப் பொறுத்தது
அதிக சென்சார்கள் ஒரு சிறந்த அமைப்பைக் குறிக்காது. ஒவ்வொரு கூடுதல் கூறுகளும் எடை, சக்தி தேவைகள், பெருகிவரும் தடைகள், தரவு செயலாக்க கோரிக்கைகள் மற்றும் பராமரிப்பு பரிசீலனைகளை சேர்க்கிறது.
வரையறுக்கப்பட்ட பணிக்குத் தேவையான தகவல்களை மட்டும் தேர்ந்தெடுப்பதே சரியான அணுகுமுறை. ஒரு காட்சி ஆய்வு தளத்திற்கு சுற்றுச்சூழல் உணரிகளின் பெரிய தொகுப்பு தேவையில்லை, அதே நேரத்தில் ஒரு தொழில்துறை கண்காணிப்பு திட்டத்திற்கு பயனுள்ள முடிவுகளை உருவாக்க பல தரவு வகைகள் தேவைப்படலாம்.
என்னென்ன ஆய்வுப் பணிகளை ஒரு குவாட்ரூப் பிளாட்ஃபார்ம் ஆதரிக்க முடியும்?
ஆய்வு என்பது நால்வகை ரோபாட்டிக்ஸிற்கான மிகவும் நடைமுறையான தொழில்துறை பயன்பாடுகளில் ஒன்றாகும், ஏனெனில் இயங்குதளம் மக்களுக்கு சிரமமாக இருக்கும் அல்லது சக்கர இயந்திரங்களுக்கு கடினமாக இருக்கும் இடங்கள் வழியாக செல்ல முடியும்.
ரோபோ வரையறுக்கப்பட்ட வழிகளைப் பின்தொடரலாம், ஆய்வுப் புள்ளிகளில் நிறுத்தலாம், படங்கள் அல்லது சென்சார் தரவைச் சேகரிக்கலாம் மற்றும் தகவலை பகுப்பாய்வு அமைப்புக்கு அனுப்பலாம். இது ஒரு வசதியின் இயக்கத் தேவைகளுக்கு ஏற்ப திட்டமிடக்கூடிய மீண்டும் மீண்டும் ஆய்வு பணிப்பாய்வுகளை உருவாக்குகிறது.
தொழிற்சாலை மற்றும் பட்டறை ஆய்வு
உற்பத்தி சூழல்களில், உபகரணங்கள் பெரும்பாலும் பெரிய வசதிகளில் விநியோகிக்கப்படுகின்றன. சில பகுதிகள் உயரமானதாகவோ, குறுகலாகவோ அல்லது தரை மட்டத்தில் ஏற்படும் மாற்றங்களால் பிரிக்கப்பட்டதாகவோ இருக்கலாம்.
ஒரு quadruped பிளாட்ஃபார்ம் வசதியின் தேர்ந்தெடுக்கப்பட்ட பகுதிகளுக்கு செல்லவும் மற்றும் இயந்திரங்கள், குழாய்வழிகள், மின் அலமாரிகள், கட்டமைப்பு பகுதிகள் மற்றும் பிற வரையறுக்கப்பட்ட சொத்துக்களில் இருந்து காட்சி தகவலை சேகரிக்கவும் முடியும்.
சக்தி மற்றும் உபகரணங்கள் கண்காணிப்பு
வெப்பநிலை வேறுபாடுகள் தொடர்புடைய சாதனங்களை ஆய்வு செய்ய வெப்ப மற்றும் காட்சி உணரிகள் இணைக்கப்படலாம். ரோபோ முன் வரையறுக்கப்பட்ட இடங்களில் படங்களைச் சேகரிக்கலாம் மற்றும் தற்போதைய முடிவுகளை வரலாற்றுப் பதிவுகளுடன் ஒப்பிடலாம்.
சுரங்கப்பாதை மற்றும் வரையறுக்கப்பட்ட பகுதி ஆய்வு
சுரங்கங்கள், குழாய் தாழ்வாரங்கள் மற்றும் பிற குறுகிய பகுதிகள் அணுகல் சவால்களை முன்வைக்கலாம். கேமராக்கள், லைட்டிங் அல்லது ஆய்வுப் பணிக்குத் தகுந்த மற்ற சென்சார்களை எடுத்துச் செல்லும் போது ஒரு சிறிய மொபைல் ரோபோ அத்தகைய இடங்களுக்குள் நுழைய முடியும்.
உள்கட்டமைப்பு கண்காணிப்பு
உள்கட்டமைப்பு சொத்துக்களுக்கு அடிக்கடி ஒரே மாதிரியான பகுதிகளை மீண்டும் மீண்டும் ஆய்வு செய்ய வேண்டும். மீண்டும் மீண்டும் செய்யக்கூடிய ரோபோ வழி, பட சேகரிப்பை தரப்படுத்தவும், சீரான இயக்க வரிசையை வழங்கவும் உதவும்.
- வழக்கமான ஆய்வு:முன் வரையறுக்கப்பட்ட வழிகளைப் பின்பற்றி, தொடர்ச்சியான காட்சி அல்லது சென்சார் தரவைச் சேகரிக்கவும்.
- உபகரணங்கள் கண்காணிப்பு:நிலை மதிப்பீட்டிற்காக காட்சி மற்றும் வெப்ப தகவலை இணைக்கவும்.
- கட்டமைப்பு கவனிப்பு:தேர்ந்தெடுக்கப்பட்ட மேற்பரப்புகள், மூட்டுகள், குழாய்கள் மற்றும் பிற உடல் சொத்துக்களின் படங்களைப் பிடிக்கவும்.
- தரவு ஆவணங்கள்:பிற்கால ஒப்பீடு மற்றும் பகுப்பாய்விற்காக நேர முத்திரையிடப்பட்ட ஆய்வுப் பதிவுகளை உருவாக்கவும்.
ஆய்வு நன்மைமிகவும் பயனுள்ள ஆட்டோமேஷன் என்பது நடை பரிசோதனை பாதையை வெறுமனே மாற்றுவது அல்ல. இது இயக்கம், உணர்தல், தரவுப் பதிவு மற்றும் பிற்கால பகுப்பாய்வு இணைக்கப்பட்ட மீண்டும் மீண்டும் செய்யக்கூடிய சுழற்சியை உருவாக்குகிறது.
ஆய்வு தரவு கட்டமைக்கப்பட வேண்டும்
படங்களின் பெரிய தொகுப்பு தானாகவே பயனுள்ளதாக இருக்காது. கணினி குறிப்பிட்ட இடங்கள், உபகரணங்கள், வழிகள் அல்லது ஆய்வுப் புள்ளிகளுடன் தரவை இணைக்க வேண்டும், இதனால் ஒவ்வொரு கண்காணிப்பும் எங்கிருந்து வந்தது என்பதை ஆபரேட்டர்கள் புரிந்து கொள்ள முடியும்.
ஒரு ரோபோ ஆய்வு அமைப்பு பொருத்தமான மென்பொருளுடன் இணைந்தால், பெறப்படும் தகவல் போக்கு பகுப்பாய்வு, பராமரிப்பு திட்டமிடல் மற்றும் பின்தொடர்தல் ஆய்வு ஆகியவற்றை ஆதரிக்கும். சரியான பணிப்பாய்வு வசதி மற்றும் தேவையான தகவலைப் பொறுத்தது.
மாடுலர் உபகரணங்களை மேடையில் என்ன சேர்க்கலாம்?
சாதனங்களை மாற்றுவதன் மூலம் அல்லது சேர்ப்பதன் மூலம் வெவ்வேறு பணிகளை ஆதரிக்க ஒரு ரோபோ இயங்குதளத்தை மாடுலாரிட்டி அனுமதிக்கிறது. பல வகையான ஆய்வு மற்றும் கண்காணிப்பு தேவைப்படும் தொழில்துறை சூழல்களில் இது மிகவும் பயனுள்ளதாக இருக்கும்.
சாத்தியமான உபகரணங்களில் காணக்கூடிய ஒளி கேமராக்கள், வெப்ப இமேஜிங் அமைப்புகள், கேஸ் டிடெக்டர்கள், லைட்டிங் அலகுகள், தகவல் தொடர்பு சாதனங்கள், சுற்றுச்சூழல் உணரிகள் மற்றும் பிற பணி சார்ந்த தொகுதிகள் ஆகியவை அடங்கும். சரியான கட்டமைப்பு ரோபோவின் சுமை திறன், மின் அமைப்பு, பெருகிவரும் இடைமுகங்கள் மற்றும் இயக்க நிலைமைகளைப் பொறுத்தது.
ஆய்வு உபகரணங்கள்
கேமராக்கள் மற்றும் வெப்ப இமேஜிங் அமைப்புகள் ரோபோவை மொபைல் ஆய்வு தளமாக மாற்றும். விஷுவல் கேமராக்கள் உடல் நிலைகளை ஆவணப்படுத்த முடியும், அதே நேரத்தில் வெப்ப உணரிகள் வெப்ப விநியோகம் பற்றிய கூடுதல் தகவல்களை வழங்க முடியும்.
சுற்றுச்சூழல் உபகரணங்கள்
எரிவாயு மற்றும் சுற்றுச்சூழல் உணரிகள், கைமுறையாக அணுகுவதற்கு வசதியாக இல்லாத பகுதிகளில் இருந்து அளவீடுகளைச் சேகரிக்க ரோபோவை அனுமதிக்கும். இது தொழில்துறை வசதிகள், சுரங்கங்கள், பட்டறைகள் மற்றும் பிற வரையறுக்கப்பட்ட சூழல்களில் கண்காணிப்பு பணிப்பாய்வுகளை ஆதரிக்கும்.
விளக்கு மற்றும் தகவல் தொடர்பு சாதனங்கள்
லைட்டிங் தொகுதிகள் இருண்ட பகுதிகளில் படத்தின் தரத்தை மேம்படுத்தலாம் மற்றும் குறைந்த வெளிச்சம் உள்ள இடங்களில் செயல்பாட்டை ஆதரிக்கலாம். தகவல் தொடர்பு சாதனங்கள் ஆபரேட்டர்கள் செயல்படும் பகுதியில் உள்ள பணியாளர்களுடன் தகவல்களை பரிமாறிக்கொள்ள அனுமதிக்கும்.
காட்சி தொகுதி காட்சி ஆய்வு, ஆவணப்படுத்தல் மற்றும் உபகரண கண்காணிப்புக்கான படங்கள் மற்றும் வீடியோவைப் பிடிக்கிறது.
வெப்ப தொகுதி வழக்கமான காட்சி பரிசோதனையை நிறைவு செய்ய வெப்பநிலை தொடர்பான தகவலை வழங்குகிறது.
சுற்றுச்சூழல் தொகுதி பயன்பாட்டின் படி வரையறுக்கப்பட்ட வாயு, காற்று அல்லது பிற சுற்றுச்சூழல் அளவீடுகளை சேகரிக்கிறது.
மட்டுப்படுத்தப்பட்ட இடைமுகங்கள் இருக்க வேண்டும்
தேவையற்ற பொருந்தக்கூடிய சிக்கல்களை உருவாக்காமல் சாதனங்களை நிறுவும் போது மட்டுமே ஒரு மட்டு அமைப்பு நடைமுறையில் உள்ளது. பெருகிவரும் புள்ளிகள், மின் இணைப்புகள், தரவு இடைமுகங்கள், உடல் பரிமாணங்கள் மற்றும் எடை வரம்புகள் தெளிவாக வரையறுக்கப்பட வேண்டும்.
தரப்படுத்தப்பட்ட இடைமுகங்கள் உபகரண உள்ளமைவுகளுக்கிடையேயான மாற்றங்களை எளிதாக்கும். அதே நேரத்தில், நிலையான இடைமுகங்கள் பயன்பாட்டுத் தேவைகளைப் பூர்த்தி செய்யாதபோது, சிறப்புத் திட்டங்களுக்கு தனிப்பயன் அடைப்புக்குறிகள், வீடுகள் அல்லது ஆற்றல் ஏற்பாடுகள் தேவைப்படலாம்.
சக்தியும் எடையும் ஒன்றாகக் கருதப்பட வேண்டும்
சேர்க்கப்பட்ட ஒவ்வொரு தொகுதியும் முழுமையான இயக்க கட்டமைப்பை மாற்றுகிறது. ஒரு கனமான சென்சார் கால்கள் மற்றும் உந்துவிசை அமைப்பு மூலம் சுமந்து செல்லும் சுமையை அதிகரிக்கிறது. கூடுதல் எலக்ட்ரானிக்ஸ் மின் நுகர்வு அதிகரிக்கலாம். ஒரு பெரிய வீடு புவியீர்ப்பு மையத்தை பாதிக்கலாம் அல்லது ரோபோவின் இயக்கத்தை கட்டுப்படுத்தலாம்.
எனவே, அடிப்படைத் தளத்திற்கும் அதன் உபகரணங்களுக்கும் இடையே உள்ள இயந்திர மற்றும் மின் தொடர்புகளுக்கு போதுமான கவனத்துடன் ரோபோ உருவாக்கப்பட்டிருக்கும் போது மாடுலர் வடிவமைப்பு சிறப்பாகச் செயல்படும்.
பிளாட்ஃபார்ம் என்ன நிபந்தனைகளுக்கு வடிவமைக்கப்பட வேண்டும்?
தொழில்துறை சூழல்கள் கணிசமாக வேறுபடுகின்றன. ஒரு பணிமனை தளம் வெளிப்புற கட்டுமானப் பகுதியிலிருந்து வெவ்வேறு சவால்களை முன்வைக்கிறது, அதே நேரத்தில் ஒரு சுரங்கப்பாதை திறந்த தொழில்துறை தளத்தில் இருந்து வெவ்வேறு தடைகளை அறிமுகப்படுத்துகிறது.
ஒரு ரோபோ இயங்குதளத்தைத் தேர்ந்தெடுப்பதற்கு அல்லது உருவாக்கும் முன், சுற்றுச்சூழல் நிலைமைகள் தெளிவாக வரையறுக்கப்பட வேண்டும். இந்த நிலைமைகள் அமைப்பு, சென்சார்கள், இயக்கம் அல்காரிதம்கள், சீல் செய்தல், பேட்டரி நடத்தை மற்றும் பராமரிப்பு தேவைகளை பாதிக்கின்றன.
மழை மற்றும் ஈரப்பதம்
வெளிப்புற சூழல்கள் ரோபோ கருவிகளை மழை, தெறிக்கும் நீர் மற்றும் அதிக ஈரப்பதத்திற்கு வெளிப்படுத்தலாம். தகுந்த பாதுகாப்பு நிலை பிளாட்ஃபார்ம் வடிவமைப்பு மற்றும் செயல்படும் சூழலைப் பொறுத்தது.
ஈரப்பதம் சென்சார்கள் மற்றும் இணைப்பிகளையும் பாதிக்கலாம். மீண்டும் மீண்டும் வெளிப்புற செயல்பாட்டிற்கு, இந்த கூறுகளை இரண்டாம் நிலை விவரங்களாக கருதாமல் இயந்திர மற்றும் மின் வடிவமைப்பின் போது கருத்தில் கொள்ள வேண்டும்.
தூசி மற்றும் தளர்வான பொருட்கள்
தொழில்துறை தளங்களில் தூசி, மணல், குப்பைகள் அல்லது பிற துகள்கள் இருக்கலாம். இத்தகைய பொருட்கள் நகரும் வழிமுறைகளில் நுழையலாம் அல்லது சென்சார் தெரிவுநிலையை பாதிக்கலாம்.
பாதுகாப்பு, துப்புரவு நடைமுறைகள், பராமரிப்பு அணுகல் மற்றும் கூறு தேர்வு ஆகியவை உண்மையான தள நிலைமைகளை பிரதிபலிக்க வேண்டும்.
வெப்பநிலை
பேட்டரி செயல்திறன், எலக்ட்ரானிக்ஸ், சென்சார்கள் மற்றும் இயந்திர பொருட்கள் வெப்பநிலை மாற்றங்களுக்கு வித்தியாசமாக பதிலளிக்க முடியும். பரந்த வெப்பநிலை நிலைமைகளுக்கு நோக்கம் கொண்ட ஒரு தளம் செயல்பாட்டின் போது எதிர்பார்க்கப்படும் உண்மையான வரம்பிற்கு எதிராக மதிப்பீடு செய்யப்பட வேண்டும்.
அதிர்வு மற்றும் தாக்கம்
கால் இயக்கம் மீண்டும் மீண்டும் இயந்திர இயக்கத்தை உருவாக்குகிறது, அதே நேரத்தில் கரடுமுரடான நிலப்பரப்பு கூடுதல் அதிர்ச்சிகளை அறிமுகப்படுத்தலாம். உணர்திறன் சென்சார்கள் மற்றும் மின்னணு உபகரணங்களுக்கு பொருத்தமான ஏற்றம் மற்றும் பாதுகாப்பு தேவைப்படுகிறது.
| சுற்றுச்சூழல் காரணி | சாத்தியமான விளைவு | வடிவமைப்பு பரிசீலனை |
|---|---|---|
| ஈரம் | இணைப்பிகள், எலக்ட்ரானிக்ஸ் மற்றும் சென்சார்களைப் பாதிக்கலாம் | பொருத்தமான அடைப்பு, சீல் மற்றும் பராமரிப்பு நடைமுறைகள் |
| தூசி | இயந்திர அல்லது மின்னணு பகுதிகளில் நுழைய முடியும் | பாதுகாப்பு, துப்புரவு அணுகல் மற்றும் பொருத்தமான கூறு தேர்வு |
| வெப்பநிலை | பேட்டரி மற்றும் மின்னணு நடத்தை பாதிக்கலாம் | வரையறுக்கப்பட்ட செயல்பாட்டு வரம்பு மற்றும் தொடர்புடைய சுற்றுச்சூழல் மதிப்பீடு |
| அதிர்வு | சென்சார் தரவு மற்றும் இயந்திர கூறுகளை பாதிக்கலாம் | பொருத்தமான மவுண்டிங், கட்டமைப்பு வடிவமைப்பு மற்றும் அதிர்வு மதிப்பீடு |
| தாக்கம் | கால்கள், ஹவுசிங்ஸ், மவுண்ட்கள் மற்றும் எலக்ட்ரானிக்ஸ் ஆகியவற்றை அழுத்தலாம் | வரையறுக்கப்பட்ட நிபந்தனைகளின் கீழ் கட்டமைப்பு பாதுகாப்பு மற்றும் சரிபார்ப்பு |
சூழல் சரியான கட்டமைப்பை தீர்மானிக்கிறது
ஒவ்வொரு தொழில்துறை தளத்திற்கும் ஏற்ற உலகளாவிய கட்டமைப்பு எதுவும் இல்லை. ரோபோவைத் தேர்ந்தெடுக்கும் முன் இயக்க சூழல் ஆவணப்படுத்தப்பட வேண்டும்.
உட்புற அல்லது வெளிப்புற செயல்பாடு, மேற்பரப்பு வகைகள், வெப்பநிலை வரம்பு, தூசி அல்லது ஈரப்பதத்தின் இருப்பு, தாழ்வாரத்தின் அகலம், படிக்கட்டுகளின் பரிமாணங்கள், எதிர்பார்க்கப்படும் தடைகள், தேவையான பேலோடுகள் மற்றும் தகவல் தொடர்பு நிலைமைகள் ஆகியவை பயனுள்ள தகவல்களில் அடங்கும்.
கடினமான வேலைப் பகுதிகளுக்கு வெளிப்படுவதை நான்கு ரோபோக்கள் எவ்வாறு குறைக்கலாம்?
தொழில்துறை ரோபோட்டிக்ஸின் ஒரு முக்கியமான பயன்பாடானது, அணுகுவதற்கு கடினமான, சங்கடமான அல்லது வழக்கமான கையேடு ஆய்வுக்கு பொருத்தமற்ற இடங்களுக்குள் நுழைவதற்கான தேவையைக் குறைப்பதாகும்.
ஒரு மொபைல் ரோபோ கேமராக்கள் மற்றும் சென்சார்களை வரையறுக்கப்பட்ட பகுதிகளுக்கு கொண்டு செல்ல முடியும், அதே நேரத்தில் ஆபரேட்டர்கள் மிகவும் வசதியான கட்டுப்பாட்டு நிலையில் இருக்கும். ஒவ்வொரு ஆய்வு வழியையும் உடல் ரீதியாகப் பின்பற்ற வேண்டிய பணியாளர்கள் தேவையில்லாமல் இது ஆய்வு மற்றும் தரவு சேகரிப்பை ஆதரிக்கும்.
வழக்கமான வெளிப்பாட்டைக் குறைத்தல்
சில தொழில்துறை பணிகள் சூடான, தூசி நிறைந்த, ஈரமான, சத்தம், குறுகிய அல்லது கடினமான சூழல்களில் மீண்டும் மீண்டும் இயக்கத்தை உள்ளடக்கியது. வழக்கமான தரவு சேகரிப்புக்கு மொபைல் தளத்தைப் பயன்படுத்துவது, அந்த பகுதிகளுக்குள் பணியாளர்கள் நுழைய வேண்டிய அதிர்வெண்ணைக் குறைக்கலாம்.
மனித தலையீட்டிற்கான அனைத்து தேவைகளையும் ரோபோ நீக்குவதில்லை. பராமரிப்பு, அசாதாரண கண்டுபிடிப்புகள், பழுதுபார்ப்பு மற்றும் ரோபோவின் திறன்களுக்கு வெளியே உள்ள பணிகள் இன்னும் பயிற்சி பெற்ற பணியாளர்கள் தேவைப்படலாம். தகுந்த ஆய்வு மற்றும் கண்காணிப்பு நடவடிக்கைகளை மிகவும் கட்டுப்படுத்தப்பட்ட இயக்க மாதிரியாக மாற்றுவதே இதன் நோக்கம்.
தொலைநிலை கண்காணிப்பு மற்றும் தொடர்பு
கேமரா மற்றும் தகவல் தொடர்பு தொகுதிகள் ஆபரேட்டர்கள் ஆய்வு செய்யப்படும் உபகரணங்களுக்கு அருகில் நிற்க வேண்டிய அவசியமின்றி களத்தில் இருந்து தகவல்களை வழங்க முடியும்.
பராமரிப்பு குழுக்களுக்கு, பூர்வாங்க சோதனைகளின் போது இது பயனுள்ளதாக இருக்கும். ஒரு ரோபோ முதலில் காட்சித் தகவலைச் சேகரிக்க முடியும், தொழில்நுட்ப வல்லுநர்கள் அந்தப் பகுதிக்குள் நுழைவதற்கு முன் என்ன வகையான பின்தொடர்தல் வேலைகள் தேவைப்படலாம் என்பதைத் தீர்மானிக்க அனுமதிக்கிறது.
இடர் குறைப்பு அமைப்பு வடிவமைப்பைப் பொறுத்தது
ரோபோ தொலைவில் இருப்பதால் தானாகவே பாதுகாப்பாக இருக்காது. முழுமையான அமைப்புக்கு பொருத்தமான வழிசெலுத்தல், தடைகளைத் தவிர்ப்பது, தகவல் தொடர்பு, அவசரகால நடைமுறைகள், பராமரிப்பு நடைமுறைகள் மற்றும் செயல்பாட்டு வரம்புகள் தேவை.
எனவே ரோபோவை மனித வேலைக்கான உலகளாவிய மாற்றாகக் கருதாமல் வரையறுக்கப்பட்ட திறன்களைக் கொண்ட ஒரு பொறியியல் கருவியாகக் கருத வேண்டும்.
- எந்தப் பணிகளை தொலைவிலிருந்து செய்ய முடியும் என்பதை வரையறுக்கவும்.
- ரோபோவிற்கு பாதுகாப்பான செயல்பாட்டு எல்லைகளை அமைக்கவும்.
- பொருத்தமான தகவல் தொடர்பு மற்றும் அவசரகால கட்டுப்பாட்டு செயல்பாடுகளை வழங்கவும்.
- இயக்க நிலைமைகளுக்கு ஏற்ப சென்சார்கள் மற்றும் இயந்திர கூறுகளை பராமரிக்கவும்.
- ரோபோவின் வரையறுக்கப்பட்ட திறன்களுக்கு அப்பாற்பட்ட சூழ்நிலைகளுக்கு மனித தலையீட்டை வைத்திருங்கள்.
உபகரணங்கள் மற்றும் சென்சார்கள் எவ்வாறு ஒருங்கிணைக்கப்பட வேண்டும்?
இயக்கம், சமநிலை, ஆற்றல் கிடைக்கும் தன்மை அல்லது தரவுத் தரம் ஆகியவற்றில் சமரசம் செய்யாமல் ரோபோ அதன் நோக்கம் கொண்ட பணியைச் செய்ய முடியுமா என்பதை உபகரணங்கள் ஒருங்கிணைப்பு தீர்மானிக்கிறது. ஒரு பெஞ்சில் நன்றாக வேலை செய்யும் சென்சார், நகரும் நாற்கர மேடையில் நிறுவப்பட்டவுடன் அதற்கு வேறு மவுண்டிங் அமைப்பு தேவைப்படலாம்.
இயந்திர ஏற்றம்
நிறுவல் மற்றும் பராமரிப்புக்கான போதுமான அணுகலைப் பராமரிக்கும் போது மவுண்டிங் பாயிண்ட்கள் சாதனங்களை பாதுகாப்பாக ஆதரிக்க வேண்டும். கருவியின் இருப்பிடமும் முக்கியமானது, ஏனெனில் அது ஈர்ப்பு மையம் மற்றும் ரோபோவின் இயக்கத்தை பாதிக்கலாம்.
நிலையான காட்சி தேவைப்படும் கேமராக்கள் மற்றும் சென்சார்களுக்கு, மவுண்டிங் சிஸ்டம் இயக்கம் மற்றும் அதிர்வு ஆகியவற்றைக் கருத்தில் கொள்ள வேண்டும். ரோபோவின் கால்கள் அல்லது பிற கூறுகளில் குறுக்கிடாமல் கருவிக்கு பொருத்தமான பார்வைத் துறை தேவை.
மின் ஒருங்கிணைப்பு
சேர்க்கப்பட்ட ஒவ்வொரு தொகுதியும் ஒரு மின் தேவையை உருவாக்குகிறது. கேமராக்கள், வெப்ப அமைப்புகள், கம்ப்யூட்டிங் தொகுதிகள், விளக்குகள், தகவல் தொடர்பு சாதனங்கள் மற்றும் சுற்றுச்சூழல் உணரிகள் ஆகியவை வெவ்வேறு மின்னழுத்தம் மற்றும் தற்போதைய தேவைகளைக் கொண்டிருக்கலாம்.
ரோபோவின் பேட்டரி மற்றும் கட்டுப்பாட்டு எலக்ட்ரானிக்ஸ் ஆகியவற்றுடன் இணக்கத்தன்மையை பராமரிக்கும் போது ஆற்றல் கட்டமைப்பு இந்த சுமைகளுக்கு இடமளிக்க வேண்டும்.
தரவு ஒருங்கிணைப்பு
நவீன ரோபோ அமைப்புகள் பெரிய அளவிலான படம், சென்சார் மற்றும் வழிசெலுத்தல் தரவை உருவாக்க முடியும். தகவல் எவ்வாறு சேகரிக்கப்படுகிறது, கடத்தப்படுகிறது, சேமிக்கப்படுகிறது மற்றும் செயலாக்கப்படுகிறது என்பதை கணினி வரையறுக்க வேண்டும்.
ஆய்வுப் பயன்பாடுகளுக்கு, தரவு இருப்பிடம் மற்றும் நேரத் தகவலுடன் இணைக்கப்பட்டிருக்க வேண்டும், இதனால் ஒரு குறிப்பிட்ட அவதானிப்பு எங்கு சேகரிக்கப்பட்டது என்பதை பின்னர் பகுப்பாய்வு கண்டறிய முடியும்.
| ஒருங்கிணைப்பு பகுதி | முக்கிய கேள்வி | சாத்தியமான தாக்கம் |
|---|---|---|
| எடை | ரோபோ முழுமையான உபகரணப் பொதியை எடுத்துச் செல்ல முடியுமா? | இயக்கம், சமநிலை மற்றும் இயந்திர சுமை ஆகியவற்றை பாதிக்கிறது |
| பதவி | உபகரணங்கள் எங்கு பொருத்தப்பட வேண்டும்? | ஈர்ப்பு மையம், பார்வை மற்றும் இயக்கம் ஆகியவற்றை பாதிக்கலாம் |
| சக்தி | என்ன மின் உள்ளீடு தேவை? | பேட்டரி மற்றும் சக்தி மேலாண்மை தேவைகளை மாற்றுகிறது |
| தரவு | தகவல் எவ்வாறு அனுப்பப்படும் அல்லது சேமிக்கப்படும்? | தொடர்பு மற்றும் செயலாக்க கட்டமைப்பை தீர்மானிக்கிறது |
| பராமரிப்பு | தொகுதியை அணுகி மாற்ற முடியுமா? | சேவைத்திறன் மற்றும் இயக்க தொடர்ச்சியை பாதிக்கிறது |
வரிசைப்படுத்துவதற்கு முன் ஒருங்கிணைப்பு திட்டமிடப்பட வேண்டும்
ஆரம்பகால திட்டமிடல் தடுக்கப்பட்ட சென்சார்கள், அணுக முடியாத இணைப்பிகள், போதுமான பேட்டரி திறன் அல்லது நிலையற்ற உபகரணங்களை ஏற்றுதல் போன்ற சிக்கல்களைத் தடுக்கலாம்.
உபகரணங்களின் பரிமாணங்கள், எடை, மின் நுகர்வு, இணைப்பான் விவரக்குறிப்புகள், தகவல் தொடர்பு இடைமுகங்கள், பெருகிவரும் தேவைகள், இயக்க வெப்பநிலை மற்றும் எதிர்பார்க்கப்படும் சுற்றுச்சூழல் வெளிப்பாடு ஆகியவை பயனுள்ள தொழில்நுட்பத் தகவலில் அடங்கும்.
இந்த அளவுருக்கள் அறியப்பட்டவுடன், ரோபோ இயங்குதளத்தை ஒரு அடிப்படை ரோபோவாக மதிப்பிடுவதற்குப் பதிலாக ஒரு முழுமையான அமைப்பாக மதிப்பிட முடியும்.
ஒரு தளத்தைத் தேர்ந்தெடுக்கும் முன் வாங்குபவர்கள் என்ன மதிப்பீடு செய்ய வேண்டும்?
நான்கு வடிவ ரோபோவைத் தேர்ந்தெடுப்பது தோற்றம் அல்லது ஒற்றை செயல்திறன் எண்ணைக் காட்டிலும் பயன்பாட்டுடன் தொடங்க வேண்டும். தேவையான நிலப்பரப்பில் செல்லவோ, தேவையான உபகரணங்களை எடுத்துச் செல்லவோ, எதிர்பார்க்கப்படும் நிலைமைகளின் கீழ் செயல்படவோ அல்லது தேவையான தரவை வழங்கவோ முடியாவிட்டால், தொழில்நுட்ப ரீதியாக மேம்பட்ட தளம் இன்னும் பொருத்தமற்றதாக இருக்கலாம்.
சூழலுடன் தொடங்குங்கள்
மேற்பரப்புகள், சரிவுகள், படிக்கட்டுகள், தாழ்வாரங்கள், தடைகள், வெப்பநிலை, ஈரப்பதம், தூசி மற்றும் பிற சுற்றுச்சூழல் பண்புகளை ஆவணப்படுத்தவும். இந்த காரணிகள் தளத்திற்கு எந்த வகையான இயக்கம் மற்றும் பாதுகாப்பு தேவை என்பதை தீர்மானிக்கிறது.
இயக்க பணியை வரையறுக்கவும்
ரோபோ ஆய்வு, கண்காணிப்பு, தரவு சேகரிப்பு, போக்குவரத்து, உபகரணங்கள் கண்காணிப்பு அல்லது வேறு வரையறுக்கப்பட்ட செயல்பாட்டைச் செய்யுமா என்பதைக் கண்டறியவும். நிறுவப்பட வேண்டிய உபகரணங்களை பணி தீர்மானிக்கிறது.
இயக்கத்தை மதிப்பிடுங்கள்
நடக்கும் திறனை விட அதிகமாக பாருங்கள். படிக்கட்டு ஏறுதல், சரிவைக் கையாளுதல், இடையூறு பேச்சுவார்த்தை, நிலைப்புத்தன்மை, இயக்கத்தின் வேகம், திருப்புதல் திறன் மற்றும் தளத்தில் எதிர்பார்க்கப்படும் உண்மையான மேற்பரப்பு நிலைகளில் செயல்திறன் ஆகியவற்றைக் கவனியுங்கள்.
பேலோட் திறன் மற்றும் ஒருங்கிணைப்பை சரிபார்க்கவும்
கேமராக்கள், சென்சார்கள், தகவல் தொடர்பு சாதனங்கள், மவுண்டிங் கட்டமைப்புகள், பேட்டரிகள் மற்றும் பிற பாகங்கள் உட்பட முழுமையான உபகரண தொகுப்பு மதிப்பீடு செய்யப்பட வேண்டும்.
தன்னாட்சி செயல்பாடுகளை மதிப்பாய்வு செய்யவும்
திட்டத்திற்குத் தேவையான அளவில் பாதை திட்டமிடல், தடைகளைத் தவிர்ப்பது, நிலைப்படுத்துதல், தானியங்கு தரவு சேகரிப்பு, பணி திட்டமிடல் மற்றும் தொலைநிலை கண்காணிப்பு ஆகியவற்றை கணினி ஆதரிக்க முடியுமா என்பதைத் தீர்மானிக்கவும்.
- நிலப்பரப்பு:ரோபோ எந்த மேற்பரப்புகள், படிக்கட்டுகள், சரிவுகள் மற்றும் தடைகளை பேச்சுவார்த்தை நடத்த வேண்டும்?
- பணி:ரோபோ என்ன உடல் செயல்பாடு அல்லது தகவலை வழங்க வேண்டும்?
- பேலோட்:என்ன உபகரணங்கள் எடுத்துச் செல்ல வேண்டும், அதன் எடை எவ்வளவு?
- சக்தி:மேடை மற்றும் நிறுவப்பட்ட உபகரணங்களின் ஒருங்கிணைந்த மின் தேவை என்ன?
- சுயாட்சி:இயக்கப் பணியின் எந்தப் பகுதிகளுக்கு தானியங்கு செயலாக்கம் தேவை?
- சுற்றுச்சூழல்:என்ன வெப்பநிலை, தூசி, ஈரப்பதம், அதிர்வு அல்லது தாக்க நிலைமைகள் எதிர்பார்க்கப்படுகின்றன?
- பராமரிப்பு:சென்சார்கள், பேட்டரிகள், கால்கள் மற்றும் பிற கூறுகள் எவ்வாறு ஆய்வு செய்யப்பட்டு சேவை செய்யப்படும்?
தேர்வு கொள்கைசிறந்த பிளாட்ஃபார்ம் என்பது நீளமான விவரக்குறிப்புத் தாளைக் கொண்டதாக இருக்க வேண்டிய அவசியமில்லை. அதன் இயக்கம், உணர்திறன், சக்தி, உபகரண ஒருங்கிணைப்பு, சுயாட்சி மற்றும் பராமரிப்பு பண்புகள் உண்மையான இயக்க சூழலுடன் பொருந்துகிறது.
ஒரு கட்டமைக்கப்பட்ட வரிசைப்படுத்தல் செயல்முறை எப்படி இருக்கும்?
ஒரு கட்டமைக்கப்பட்ட வரிசைப்படுத்தல் செயல்முறையானது ஒரு பொதுவான ரோபாட்டிக்ஸ் கருத்தை தெளிவான தொழில்நுட்பத் தேவைகளுடன் இயங்குதளமாக மாற்ற உதவுகிறது. தொழில்துறை பயன்பாடுகளுக்கு இது மிகவும் முக்கியமானது, ஏனெனில் ரோபோ இருக்கும் சூழல், உபகரணங்கள், நடைமுறைகள் மற்றும் தரவு அமைப்புகளுடன் வேலை செய்ய வேண்டும்.
- இயக்க சூழ்நிலையை வரையறுக்கவும்:தள தளவமைப்பு, நிலப்பரப்பு, சுற்றுச்சூழல் நிலைமைகள், இயக்க வழிகள் மற்றும் இலக்கு பணிகளை பதிவு செய்யவும்.
- தேவையான உபகரணங்களை அடையாளம் காணவும்:எந்த கேமராக்கள், வெப்ப உணரிகள், சுற்றுச்சூழல் சாதனங்கள், லைட்டிங் அலகுகள் அல்லது தகவல் தொடர்பு தொகுதிகள் தேவை என்பதைத் தீர்மானிக்கவும்.
- கணினி அளவுருக்களை நிறுவவும்:எடை, பரிமாணங்கள், ஆற்றல் தேவைகள், தரவு இடைமுகங்கள், பெருகிவரும் நிலைகள் மற்றும் பராமரிப்பு அணுகல் ஆகியவற்றை உறுதிப்படுத்தவும்.
- இயக்க வழியை உருவாக்கவும்:பயன்பாட்டிற்குத் தேவையான பகுதிகள், சோதனைச் சாவடிகள், வழிசெலுத்தல் பாதைகள் மற்றும் ஆய்வு வரிசை ஆகியவற்றை வரையறுக்கவும்.
- இயக்கத்தை சரிபார்க்கவும்:படிக்கட்டுகள், சரிவுகள், தடைகள் மற்றும் இடைநிலை மேற்பரப்புகள் உட்பட உண்மையான நிலப்பரப்பில் இயக்கத்தை மதிப்பிடுங்கள்.
- உபகரணங்களை சரிபார்க்கவும்:இயக்கத்தின் போது படத்தின் தரம், சென்சார் அளவீடுகள், தகவல் தொடர்பு மற்றும் சாதனத்தின் நிலைத்தன்மையை சரிபார்க்கவும்.
- இயக்க நடைமுறைகளை நிறுவுதல்:சார்ஜிங், பராமரிப்பு, தரவு மதிப்பாய்வு, தலையீடு மற்றும் அவசர நடைமுறைகளை வரையறுக்கவும்.
தள சோதனை முக்கியமானது
ஆய்வக சோதனைகள் ஒரு உண்மையான வசதியின் ஒவ்வொரு பண்புகளையும் மீண்டும் உருவாக்க முடியாது. ரோபோ நடைமுறையில் இருக்கும்போதெல்லாம் பிரதிநிதி இயக்க நிலைமைகளின் கீழ் மதிப்பீடு செய்யப்பட வேண்டும்.
பொதுவான வளர்ச்சியின் போது அடையாளம் காண கடினமாக இருக்கும் விவரங்களை தள சோதனை வெளிப்படுத்தலாம். ஒரு நடைபாதை எதிர்பார்த்ததை விட குறுகியதாக இருக்கலாம். ஒரு படிக்கட்டு அசாதாரண உயரத்தைக் கொண்டிருக்கலாம். ஒரு குறிப்பிட்ட மேற்பரப்பு குறைந்த இழுவை வழங்கலாம். ஒளி நிலைமைகள் கேமரா செயல்திறனைக் குறைக்கலாம்.
இந்த கண்டுபிடிப்புகள் வழித் திட்டமிடல், உபகரணங்களை அமைத்தல், சென்சார் உள்ளமைவு அல்லது இயக்க நடைமுறைகளை சரிசெய்ய பயன்படுத்தப்படலாம்.
தரவு பணிப்பாய்வுகள் ரோபோவுடன் வடிவமைக்கப்பட வேண்டும்
சேகரிக்கப்பட்ட தகவலைப் பயன்படுத்தும்போது மட்டுமே ஆய்வு தானியங்கு மதிப்பை உருவாக்குகிறது. படங்கள் மற்றும் சென்சார் அளவீடுகள் எவ்வாறு சேமிக்கப்படுகின்றன, அவை இருப்பிடங்களுடன் எவ்வாறு தொடர்புபடுத்தப்படுகின்றன, எவ்வாறு அசாதாரணங்கள் அடையாளம் காணப்படுகின்றன மற்றும் ஆபரேட்டர்கள் முடிவுகளை எவ்வாறு மதிப்பாய்வு செய்கிறார்கள் என்பதை ஒரு பயனுள்ள அமைப்பு வரையறுக்க வேண்டும்.
தொடர்ச்சியான ஆய்வுக்கு, வரலாற்றுப் பதிவுகள் ஒப்பிடுவதற்கான அடிப்படையையும் அளிக்கலாம். ரோபோ ஒரே மாதிரியான வழிகள் மற்றும் கண்ணோட்டங்களைப் பயன்படுத்தி தரவைச் சேகரிக்க முடியும், காலப்போக்கில் மாற்றங்களை எளிதாக அடையாளம் காண முடியும்.
பராமரிப்பு வரிசைப்படுத்தலின் ஒரு பகுதியாக இருக்க வேண்டும்
ஒரு மொபைல் ரோபோ மீண்டும் மீண்டும் இயக்கத்தை அனுபவிக்கும் இயந்திர மற்றும் மின்னணு கூறுகளைக் கொண்டுள்ளது. கால்கள், மூட்டுகள், மோட்டார்கள், சென்சார்கள், இணைப்பிகள், பேட்டரிகள் மற்றும் பாதுகாப்பு வீடுகள் அனைத்திற்கும் பொருத்தமான பராமரிப்பு தேவைப்படுகிறது.
எனவே வழக்கமான ஆய்வு ஆரம்பத்திலிருந்தே இயக்கத் திட்டத்தில் சேர்க்கப்பட வேண்டும். முக்கிய கூறுகளுக்கான எளிதான அணுகல் மற்றும் தெளிவான மாற்று நடைமுறைகள் நீண்ட கால செயல்பாட்டை மிகவும் நடைமுறைப்படுத்தலாம்.
தொழில்துறை குவாட்ரூப் ரோபாட்டிக்ஸின் எதிர்கால திசை என்ன?
தொழில்துறை quadruped robotics இன் வளர்ச்சி அதிக சுயாட்சி, சிறந்த சுற்றுச்சூழல் விழிப்புணர்வு, வலுவான உபகரண ஒருங்கிணைப்பு மற்றும் மேலும் பயன்பாடு சார்ந்த மென்பொருள்களை நோக்கி நகர்கிறது. மையத் திசையானது ரோபோக்களை சிறப்பாக நடக்கச் செய்வதல்ல, மாறாக குறைந்த கையேடு தலையீட்டுடன் முழுமையான இயக்கப் பணிப்பாய்வுகளைச் செய்ய அவர்களுக்கு உதவுகிறது.
சிறந்த செயல்பாடு
ரோபோக்கள் தனித்தனி செயல்பாடுகளாகக் கருதுவதற்குப் பதிலாக உணர்வையும் இயக்கத்தையும் இணைக்கும் என்று எதிர்பார்க்கப்படுகிறது. எங்கு செல்ல வேண்டும், தடைகளை எவ்வாறு தவிர்ப்பது மற்றும் ஒரு பணியை எங்கு செய்ய வேண்டும் என்பதை தீர்மானிக்க ஒரு தளம் சுற்றுச்சூழல் தகவலைப் பயன்படுத்தலாம்.
இது இயற்பியல் ரோபோவிற்கும் அதைக் கட்டுப்படுத்தும் மென்பொருளுக்கும் இடையே நெருங்கிய உறவை உருவாக்குகிறது. இதன் விளைவாக ஒரு நிலையான பாதை மூலம் முழுமையாக பிரதிநிதித்துவப்படுத்த முடியாத சூழல்களில் மிகவும் தகவமைப்பு இயக்கமாக இருக்கலாம்.
மேலும் அறிவார்ந்த ஆய்வு
கேமராக்கள் மற்றும் சென்சார்கள் கூடுதல் தகவல்களைச் சேகரிக்கும் போது, தானியங்கு பகுப்பாய்வு மிகவும் பயனுள்ளதாக இருக்கும். AI-அடிப்படையிலான அங்கீகாரம் முன் வரையறுக்கப்பட்ட காட்சி நிலைமைகளை அடையாளம் காணவும், ஆய்வுப் படங்களை ஒழுங்கமைக்கவும் மற்றும் கூடுதல் மதிப்பாய்வுக்குத் தகுதியான பகுதிகளை முன்னிலைப்படுத்தவும் உதவும்.
எடுத்துக்காட்டாக, தேர்ந்தெடுக்கப்பட்ட உபகரண முரண்பாடுகள், மேற்பரப்பு மாற்றங்கள் அல்லது பயன்பாட்டினால் வரையறுக்கப்பட்ட பிற நிபந்தனைகளை அடையாளம் காண ஒரு அமைப்பை வடிவமைக்க முடியும். மனித ஆபரேட்டர்கள் ஒவ்வொரு படத்தையும் சம கவனத்துடன் மதிப்பாய்வு செய்வதற்குப் பதிலாக சரிபார்ப்பு மற்றும் முடிவெடுப்பதில் கவனம் செலுத்த முடியும்.
அதிக மாடுலாரிட்டி
எதிர்கால தொழில்துறை தளங்கள் பரந்த உபகரண சேர்க்கைகளை ஆதரிக்க வாய்ப்புள்ளது. ஒற்றை ரோபோ அடிப்படையானது வெவ்வேறு ஆய்வு உணரிகள், சுற்றுச்சூழல் தொகுதிகள், தகவல் தொடர்பு சாதனங்கள் அல்லது பணி சார்ந்த சாதனங்களுக்கு இடமளிக்கலாம்.
சிறப்புத் திட்டங்களுக்குத் தேவைப்படும் இடங்களில் தனிப்பயனாக்கத்தை அனுமதிக்கும் அதே வேளையில் இதற்கு அதிக தரப்படுத்தப்பட்ட இயந்திர மற்றும் மின் இடைமுகங்கள் தேவைப்படுகின்றன.
தொழில்துறை தகவல் அமைப்புகளுடன் ஒருங்கிணைப்பு
தொழில்துறை ரோபாட்டிக்ஸின் அடுத்த கட்டம் டிஜிட்டல் மேலாண்மை அமைப்புகளுடன் உடல் செயல்பாட்டை இணைக்கும். ரோபோ-உருவாக்கிய தகவலை உபகரணங்கள் பதிவுகள், பராமரிப்பு அட்டவணைகள், வரைபடங்கள், ஆய்வு வரலாறு மற்றும் பிற டிஜிட்டல் தரவுகளுடன் இணைக்க முடியும்.
தனிமைப்படுத்தப்பட்ட இயந்திரமாக செயல்படுவதற்குப் பதிலாக, ரோபோ ஒரு பெரிய தொழில்துறை பணிப்பாய்வு பகுதியாக மாற இது அனுமதிக்கிறது.
உயர் சுயாட்சி தன்னாட்சி வழிசெலுத்தல், பாதை திட்டமிடல், தடைகளைத் தவிர்ப்பது மற்றும் திட்டமிடப்பட்ட செயல்பாடு ஆகியவற்றின் மூலம் அதிகமான பணிகளைச் செய்ய முடியும்.
சிறந்த உணர்தல் பல சென்சார்கள் மற்றும் அறிவார்ந்த பகுப்பாய்வு உபகரணங்கள் மற்றும் சுற்றுப்புறங்களைப் பற்றிய சிறந்த தகவலை வழங்க முடியும்.
ஆழமான ஒருங்கிணைப்பு ரோபோ இயங்குதளங்கள் இயக்கம், சென்சார்கள், சக்தி, தரவு மற்றும் தொழில்துறை மென்பொருளை மிகவும் முழுமையான செயல்பாட்டு பணிப்பாய்வுக்கு இணைக்க முடியும்.
மொபைல் இயந்திரம் முதல் அறிவார்ந்த இயக்க தளம் வரை
நான்கு மடங்கு ரோபாட்டிக்ஸின் நீண்ட கால மதிப்பு உடல் இயக்கம் மற்றும் டிஜிட்டல் நுண்ணறிவு ஆகியவற்றின் கலவையில் உள்ளது. கடினமான நிலப்பரப்பில் நடக்கக்கூடிய ஒரு ரோபோ உடல் அணுகலை வழங்குகிறது. சென்சார்கள் தகவல்களை வழங்குகின்றன. தன்னியக்க கட்டுப்பாடு மீண்டும் மீண்டும் செய்யக்கூடிய தன்மையை வழங்குகிறது. AI- அடிப்படையிலான பகுப்பாய்வு சேகரிக்கப்பட்ட தரவை விளக்க உதவும். தொழில்துறை மென்பொருள் அந்த முடிவுகளை பரந்த பணிப்பாய்வுகளுடன் இணைக்கிறது.
இந்த திறன்கள் ஒவ்வொன்றும் சுயாதீனமாக பயனுள்ளதாக இருக்கும், ஆனால் அவற்றின் கலவையானது மிகவும் திறமையான தளத்தை உருவாக்குகிறது. அவை எவ்வளவு நெருக்கமாக ஒருங்கிணைக்கப்படுகிறதோ, அந்தளவுக்கு அதிகமான பயன்பாடுகளை ஒவ்வொரு புதிய பணிக்கும் முழு அமைப்பையும் மறுவடிவமைப்பு செய்யாமல் ஆதரிக்க முடியும்.
எதிர்காலத்தை எதிர்கொள்ளும் கொள்கைதொழில்துறை நாற்கர ரோபாட்டிக்ஸின் திசையானது இயக்கம், உணர்தல், தன்னாட்சி செயல்பாடு, மட்டு உபகரணங்கள் மற்றும் தரவு நுண்ணறிவு ஆகியவற்றை ஒரு ஒருங்கிணைந்த தளத்திற்குள் இணைக்கும் பணி சார்ந்த அமைப்புகளை நோக்கி உள்ளது.
அடிக்கடி கேட்கப்படும் கேள்விகள்
ஒரு தொழில்துறை நான்கு மடங்கு ரோபோ என்றால் என்ன?
இது நான்கு கால்கள் கொண்ட மொபைல் ரோபோ இயங்குதளமாகும், இது ஆய்வு, கண்காணிப்பு, தரவு சேகரிப்பு மற்றும் வழக்கமான சக்கர ரோபோக்கள் வழிசெலுத்துவதில் சிரமம் உள்ள சூழல்களில் செயல்பாடு போன்ற தொழில்முறை பணிகளுக்காக வடிவமைக்கப்பட்டுள்ளது.
சீரற்ற நிலப்பரப்புக்கு நான்கு ரோபோக்கள் ஏன் பொருத்தமானவை?
நான்கு தனித்தனியாகக் கட்டுப்படுத்தப்படும் கால்கள் கால் வைப்பு மற்றும் உடல் தோரணைக்கு கூடுதல் விருப்பங்களை வழங்குகின்றன. இது மேடையில் அதன் வரையறுக்கப்பட்ட இயக்கத் திறனுக்குள் படிக்கட்டுகள், சரிவுகள், இடைவெளிகள், தளர்வான மேற்பரப்புகள் மற்றும் நிலப்பரப்பில் ஏற்படும் பிற மாற்றங்களை பேச்சுவார்த்தை நடத்த உதவும்.
நான்கு மடங்கு ரோபோ தன்னாட்சி முறையில் இயங்க முடியுமா?
ஆம். கணினி கட்டமைப்பைப் பொறுத்து, தன்னாட்சி செயல்பாடுகளில் சுற்றுச்சூழல் உணர்தல், நிலைப்படுத்தல், பாதை திட்டமிடல், தடைகளைத் தவிர்ப்பது, பணி செயல்படுத்தல் மற்றும் தரவு சேகரிப்பு ஆகியவை அடங்கும். சுயாட்சியின் பொருத்தமான நிலை பயன்பாடு மற்றும் சூழலைப் பொறுத்தது.
நான்கு வடிவ மேடையில் என்ன சென்சார்களை நிறுவ முடியும்?
சாத்தியமான கருவிகளில் காணக்கூடிய ஒளி கேமராக்கள், வெப்ப இமேஜிங் அமைப்புகள், ஆழம் அல்லது வரம்பு உணரிகள், சுற்றுச்சூழல் கண்காணிப்பு சாதனங்கள், லைட்டிங் அமைப்புகள், தகவல் தொடர்பு தொகுதிகள் மற்றும் பிற பணி சார்ந்த உபகரணங்கள் ஆகியவை அடங்கும். சரியான உள்ளமைவு தளம் மற்றும் பயன்பாட்டைப் பொறுத்தது.
தொழில்துறை ஆய்வுக்கு நான்கு மடங்கு ரோபோவைப் பயன்படுத்த முடியுமா?
ஆம். தொழில்துறை வசதிகள், உபகரணங்கள், உள்கட்டமைப்பு, சுரங்கப்பாதைகள், பட்டறைகள் மற்றும் பிற பகுதிகளின் வழக்கமான ஆய்வுக்கு, வரையறுக்கப்பட்ட வழிகளைப் பின்பற்றி, காட்சி, வெப்ப அல்லது பிற சென்சார் தரவைச் சேகரிப்பதன் மூலம் இது ஆதரிக்க முடியும்.
ரோபோவுடன் தெர்மல் இமேஜிங்கை ஒருங்கிணைக்க முடியுமா?
ஆம். வெப்பநிலை வேறுபாடுகள் ஆய்வு பணிக்கு பொருத்தமானதாக இருக்கும்போது வழக்கமான கேமராக்களுடன் வெப்ப இமேஜிங் பயன்படுத்தப்படலாம். சென்சார், மவுண்டிங் நிலை, ஆற்றல் தேவை மற்றும் தரவு இடைமுகம் ஆகியவை முழுமையான அமைப்பின் ஒரு பகுதியாக மதிப்பீடு செய்யப்பட வேண்டும்.
ரோபோவில் கூடுதல் உபகரணங்களை சேர்க்க முடியுமா?
பல தொழில்முறை தளங்கள் மட்டு உபகரணங்களை ஆதரிக்க முடியும், சேர்க்கப்பட்ட கூறுகள் வரையறுக்கப்பட்ட இயந்திர, மின், எடை மற்றும் இடைமுக வரம்புகளுக்குள் இருக்கும். சிறப்பு உள்ளமைவுகளுக்கு தனிப்பயன் அடைப்புக்குறிகள் அல்லது பிற ஒருங்கிணைப்பு கூறுகள் தேவைப்படலாம்.
ஒரு தளத்தைத் தேர்ந்தெடுப்பதற்கு முன் என்ன கருத்தில் கொள்ள வேண்டும்?
நிலப்பரப்பு, படிக்கட்டு மற்றும் சாய்வு தேவைகள், இயக்க சூழல், பேலோட் எடை, சென்சார் தேவைகள், சக்தி தேவை, தன்னாட்சி செயல்பாடுகள், தரவு பணிப்பாய்வு, பராமரிப்பு அணுகல் மற்றும் தகவல் தொடர்பு நிலைமைகள் ஆகியவை முக்கியமான காரணிகளாகும்.
ஒரே தளம் வெவ்வேறு பயன்பாடுகளை ஆதரிக்க முடியுமா?
ஆம். ஒரு மட்டு வடிவமைப்பு ஆய்வு, கண்காணிப்பு, சுற்றுச்சூழல் அளவீடு அல்லது பிற வரையறுக்கப்பட்ட தொழில்துறை பணிகளுக்கு வெவ்வேறு சென்சார்கள் மற்றும் உபகரணங்களை நிறுவ அனுமதிக்கும். கிடைக்கக்கூடிய கட்டமைப்பு ரோபோ கட்டிடக்கலை மற்றும் உபகரணங்களின் தேவைகளைப் பொறுத்தது.
ரோபோடிக் ரோந்துக்குப் பிறகு ஆய்வுத் தரவை எவ்வாறு பயன்படுத்தலாம்?
சேகரிக்கப்பட்ட படங்கள் மற்றும் சென்சார் அளவீடுகள் இருப்பிடங்கள் மற்றும் ஆய்வுப் புள்ளிகளுடன் தொடர்புடையதாக இருக்கலாம், பின்னர் முன் வரையறுக்கப்பட்ட நிபந்தனைகளுக்கு மதிப்பாய்வு செய்யப்படும். வரலாற்றுப் பதிவுகள் ஆய்வு சுழற்சிகளுக்கு இடையே ஒப்பிட்டுப் பார்க்கவும், பின்தொடர்தல் பணிகளை ஒழுங்கமைக்கவும் உதவும்.
தன்னாட்சி செயல்பாடு ஆபரேட்டர்களின் தேவையை நீக்குமா?
அவசியம் இல்லை. ஆட்டோமேஷன் தொடர்ச்சியான கையேடு கட்டுப்பாட்டைக் குறைக்கலாம், ஆனால் கண்காணிப்பு, விதிவிலக்கு கையாளுதல், பராமரிப்பு, அசாதாரண கண்டுபிடிப்புகள் மற்றும் ரோபோவின் வரையறுக்கப்பட்ட இயக்கத் திறனுக்கு வெளியே உள்ள பணிகளுக்கு ஆபரேட்டர்கள் தேவைப்படலாம்.
தொழில்துறை நான்கு ரோபோக்களை எந்த சூழல்களில் பயன்படுத்தலாம்?
சாத்தியமான பயன்பாடுகளில் தொழிற்சாலைகள், பட்டறைகள், சுரங்கங்கள், தொழில்துறை வசதிகள், உள்கட்டமைப்பு தளங்கள், சீரற்ற வெளிப்புற பகுதிகள் மற்றும் மொபைல் ஆய்வு அல்லது தரவு சேகரிப்பு தேவைப்படும் பிற இடங்கள் ஆகியவை அடங்கும். உண்மையான பொருத்தம் சுற்றுச்சூழல் நிலைமைகள் மற்றும் இயங்குதள விவரக்குறிப்புகளைப் பொறுத்தது.
ஒரு குவாட்ரூப் ரோபாட்டிக்ஸ் திட்டத்தைப் பற்றி விவாதிக்கவும்
உங்கள் பயன்பாட்டிற்குத் தேவையான நிலப்பரப்பு நிலைமைகள், ஆய்வுப் பணி, உபகரணத் தேவைகள், பேலோட் எடை, இயக்கச் சூழல் அல்லது தன்னாட்சி செயல்பாடுகளைப் பகிரவும்.
உங்கள் திட்டத் தேவைகளைப் பற்றி விவாதிக்க எங்களை தொடர்பு கொள்ளவும்